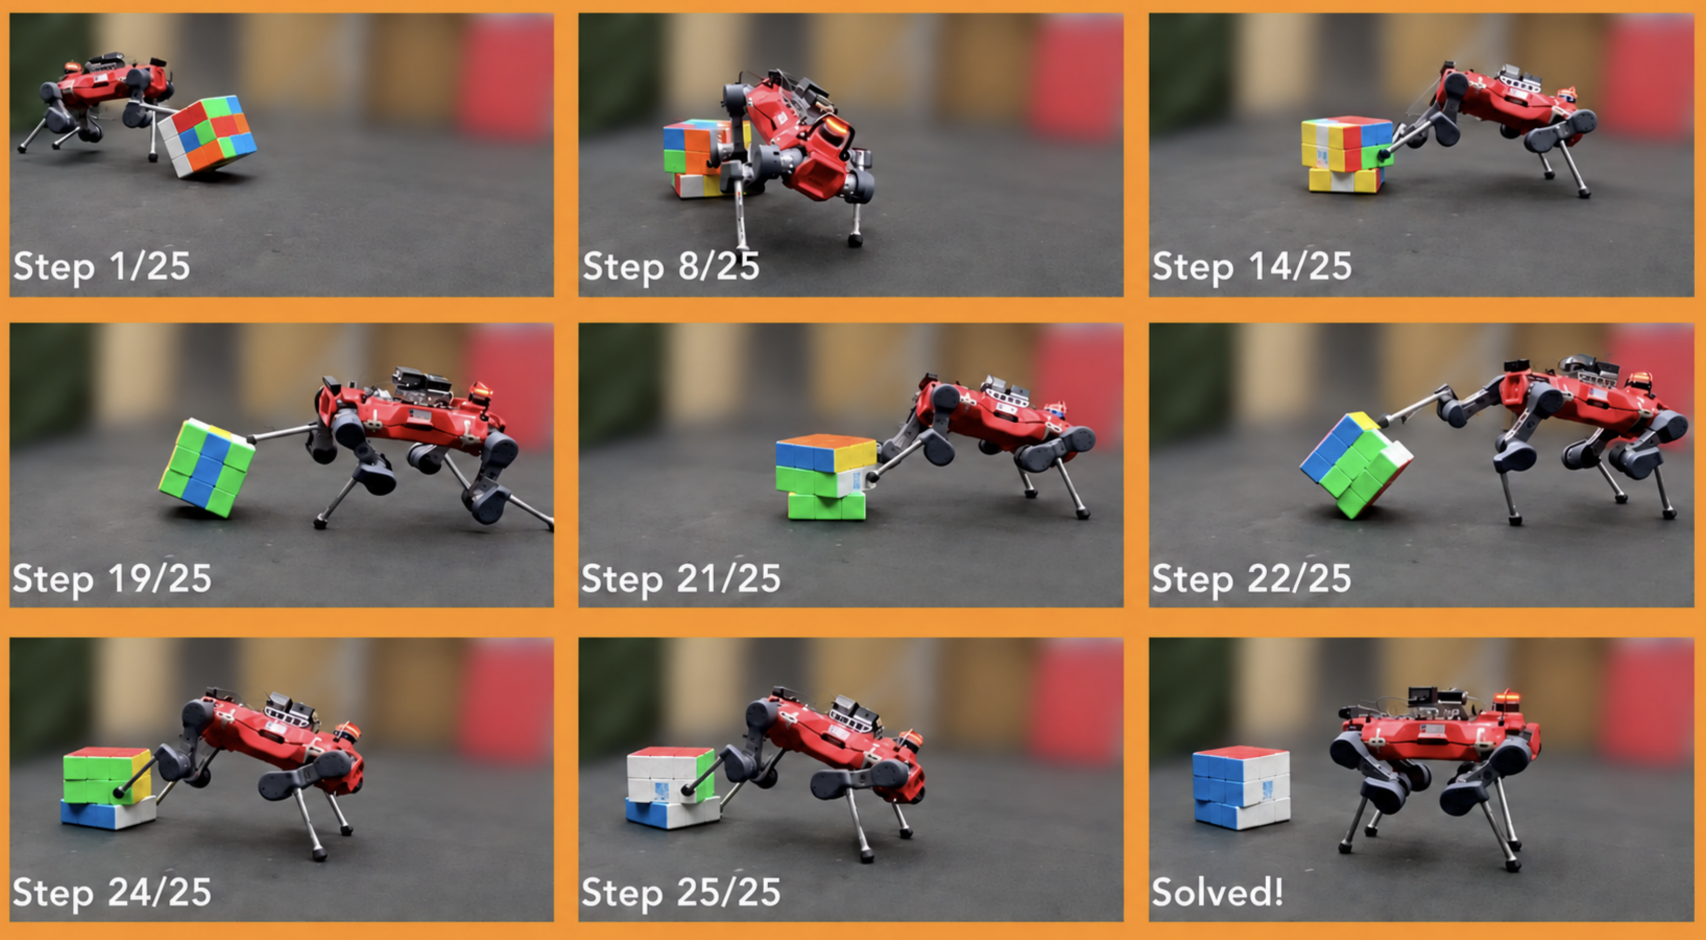
Un equipo de investigadores del Laboratorio de Robótica con Patas de ETH Zúrich, en Suiza, desarrolló un sistema que permite a un robot cuadrúpedo resolver un cubo de Rubik gigante de 40 centímetros de arista y 4.6 kilogramos de masa utilizando únicamente sus patas, sin brazos ni manipuladores adicionales. El trabajo demuestra que la 'pedipulación' —manipulación con patas— puede sostener secuencias largas de transformaciones precisas en objetos articulados que no están fijos.
El reto técnico consistió en controlar la pose del cubo y su configuración interna mientras el robot mantiene el equilibrio. Para ello, el sistema integra una fase de escaneo en la que el robot rodea el cubo en un arco de 270 grados y lo voltea una vez para observar las seis caras, utilizando cámaras RGB-D a bordo. Posteriormente, un planificador basado en el algoritmo de Kociemba —el mismo que usan los solucionadores comerciales— traduce la secuencia de giros en habilidades ejecutables por el robot.
Las habilidades de manipulación incluyen volteos hacia adelante y hacia atrás, así como rotaciones de las capas superiores en ambos sentidos. Estas habilidades fueron entrenadas mediante aprendizaje por refuerzo con observaciones privilegiadas y luego destiladas en políticas que utilizan únicamente profundidad y propiocepción de las cámaras frontales. El robot emplea una pata para fijar la capa inferior mientras la otra empuja y gira las capas superiores, una coordinación que resultó más robusta que un control jerárquico tradicional.
En pruebas de hardware, el sistema completó tres soluciones autónomas del cubo, cada una de aproximadamente 30 pasos de pedipulación y reposicionamiento, con una duración de entre 8 y 9 minutos por solución. Los investigadores destacan que el robot toleró pequeñas perturbaciones externas y errores de ejecución, como desalineaciones de capa que se corregían en movimientos posteriores. La percepción logró reconstruir el estado completo del cubo en interiores en 5 de 5 secuencias y en exteriores en 3 de 5, con una precisión de clasificación de colores del 100 % en interiores y 98.7 % en exteriores.
El trabajo, financiado por el Fondo Nacional de Investigación de Luxemburgo y la Fundación Nacional de Ciencia de Suiza, sugiere aplicaciones más allá del cubo, como sostener una caja de herramientas mientras se cierra o estabilizar un contenedor plegable. Los autores concluyen que la combinación de percepción a bordo y pedipulación coordinada permite a un cuadrúpedo completar tareas físicas de múltiples pasos, un avance hacia robots de servicio más versátiles.